Lomonosov Moscow
State University
莫斯科国立大学
博士研究生|PhD Researcher
我们关注的不是重新生成一个看似合理的未来,而是推演当动作发生改变时,这个具体三维世界中哪些对象与关系应该改变,以及哪些部分应当保持稳定。
以已发生的事实过程为条件,在保持同一动作前世界的前提下改变动作,并推演由此产生的对象状态与接触关系变化。
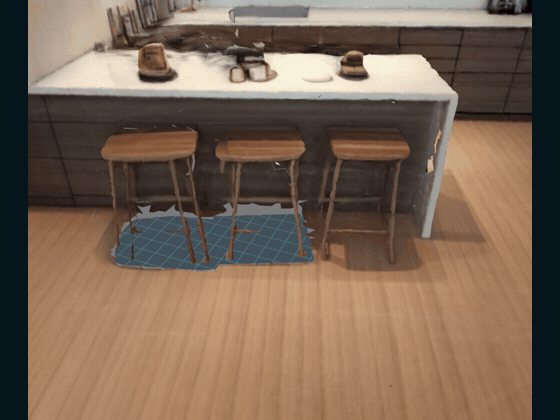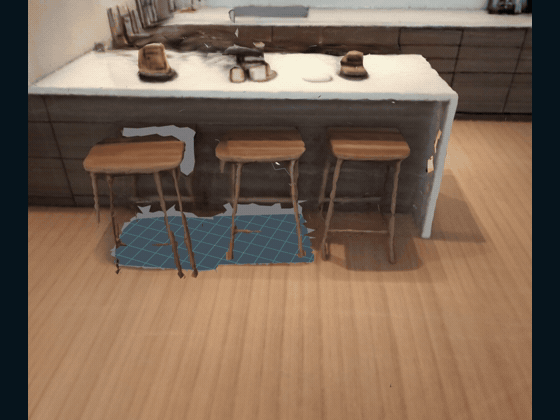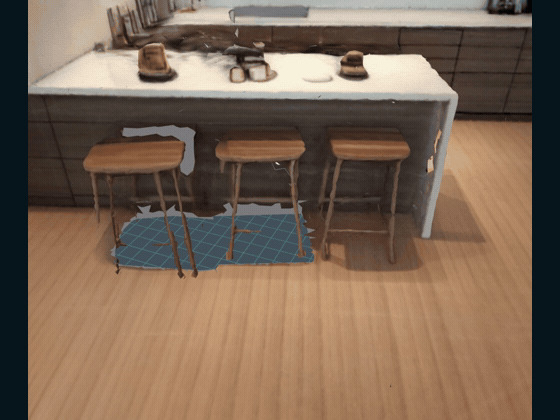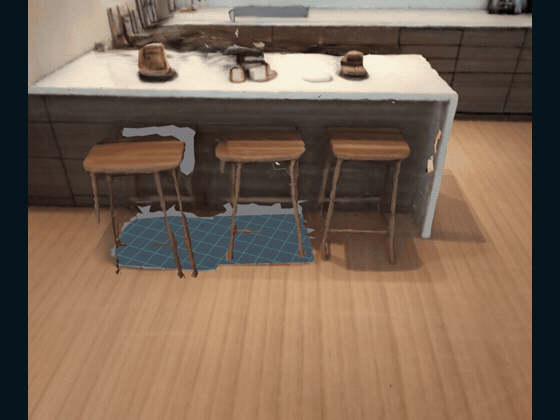
先观察已经发生的三维运动过程,从事实轨迹中获得当前场景条件与动力学信息,为另一种动作下的推演提供约束。
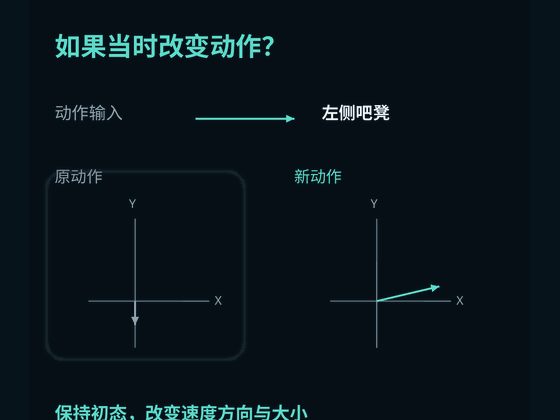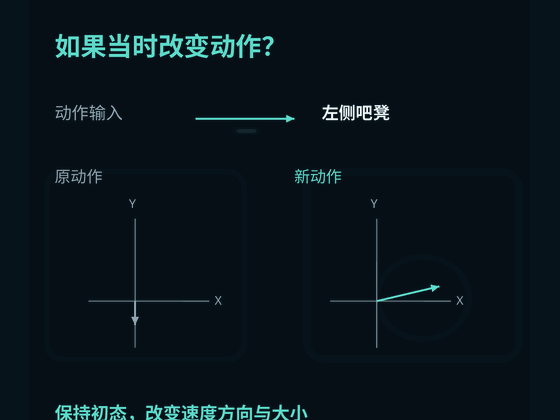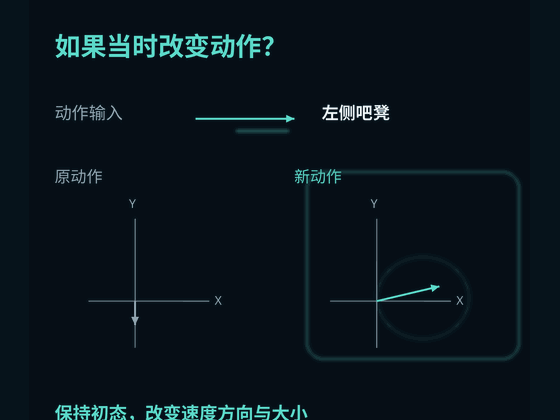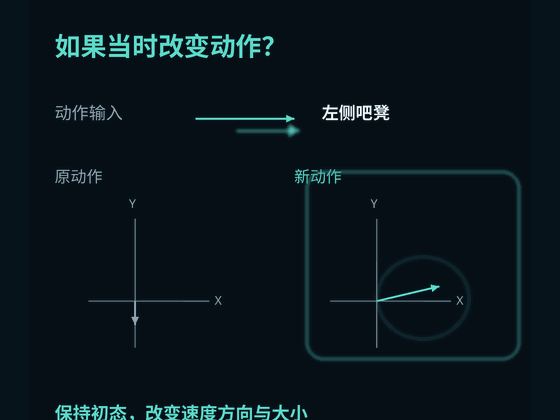
保持同一动作前世界状态,仅改变动作的方向与大小,构造明确、可比较的反事实干预条件。
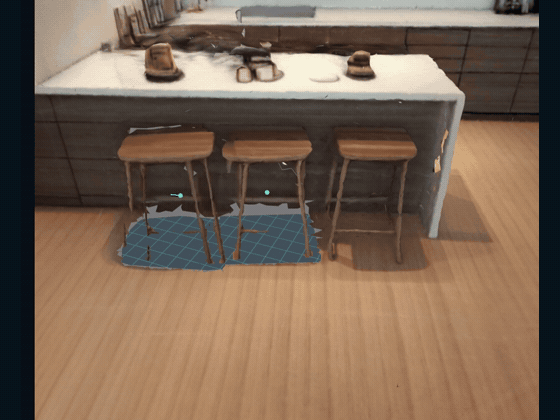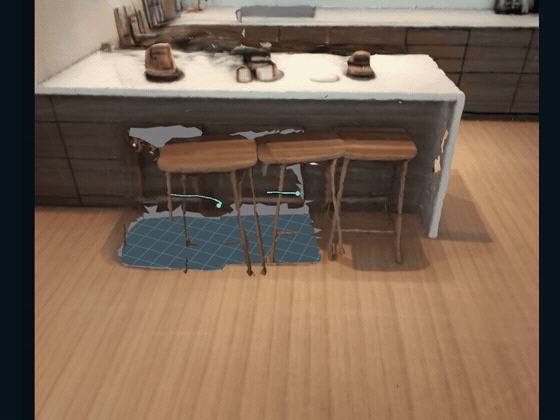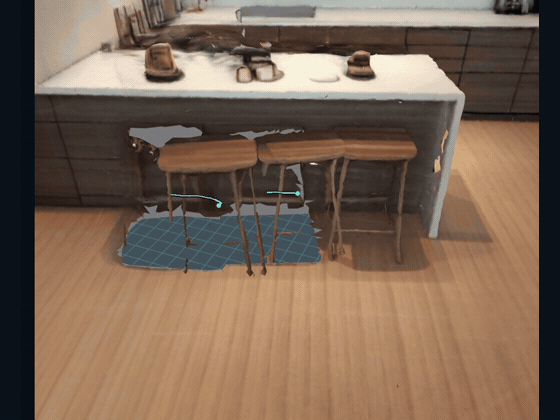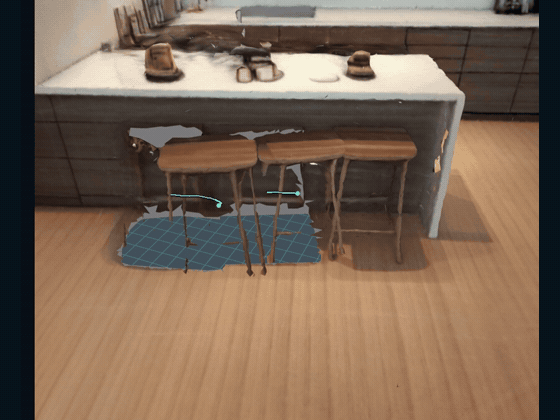
推演新动作引起的对象位姿、接触关系与关联状态传播,使变化沿真实交互关系传递,同时保持未受干预区域稳定。